-
Use Cases
-
Resources
-
Pricing
1088
% completado
Su Song construyó en China una torre de reloj astronómico con un complejo sistema de engranajes, escape y mecanismos de accionamiento hidráulico. El dispositivo automatizaba la medición del tiempo y la representación de fenómenos astronómicos.
Fuente de la imagen: Reloj astronómico
1300 - 1400
% completado
Durante los siglos XIV y XV se difundieron en Europa los relojes mecánicos impulsados por pesas. Sus mecanismos de escape y regulación constituyeron una de las primeras aplicaciones extendidas de ciclos automáticos repetibles.
Fuente de la imagen: Reloj mecánico
1770
% completado
Wolfgang von Kempelen presentó en 1770 El Turco, una supuesta máquina capaz de jugar al ajedrez. Aunque en realidad funcionaba mediante un operador humano oculto, su popularidad estimuló el debate sobre la inteligencia mecánica y la automatización.
Fuente de la imagen: El Turco
62
% completado
Herón de Alejandría describió en el siglo I diversos mecanismos automáticos accionados por agua, aire, vapor y pesos. Sus puertas de templos, fuentes y máquinas teatrales demostraron que una secuencia de acciones podía ejecutarse sin intervención humana continua.
Fuente de la imagen: Herón de Alejandría
1788
% completado
El regulador centrífugo incorporado por James Watt a las máquinas de vapor controlaba automáticamente su velocidad. Al ajustar la entrada de vapor según las variaciones de giro, introdujo un ejemplo decisivo de retroalimentación negativa en la industria.
Fuente de la imagen: Regulador centrífugo
1801
% completado
Joseph Marie Jacquard presentó un telar que utilizaba tarjetas perforadas para controlar el patrón de tejido. El sistema separó la información de control de la operación mecánica y se convirtió en un antecedente directo de la programación.
Fuente de la imagen: Telar de Jacquard
1911
% completado
El desarrollo de reguladores automáticos para procesos industriales condujo a formulaciones tempranas del control proporcional, integral y derivativo. El controlador PID permitió corregir errores de manera continua y sigue siendo fundamental en la automatización industrial.
Fuente de la imagen: Controlador PID
1913
% completado
La cadena de montaje implantada por Ford en 1913 organizó el trabajo y el flujo de piezas en estaciones repetibles. Aunque inicialmente dependía de trabajadores, estableció el modelo de producción masiva que posteriormente sería mecanizado y robotizado.
Fuente de la imagen: Producción en cadena
1948
% completado
Norbert Wiener publicó Cibernética en 1948 y consolidó el estudio de los sistemas de control, la comunicación y la retroalimentación en máquinas y organismos. Sus ideas conectaron la ingeniería automática con la informática y las ciencias biológicas.
Fuente de la imagen: Cibernética
1968
% completado
Richard Morley y Modicon desarrollaron el Modicon 084, considerado el primer controlador lógico programable comercial. Los PLC sustituyeron grandes paneles de relés y permitieron modificar procesos industriales mediante programas.
Fuente de la imagen: Controlador lógico programable
1984
% completado
Durante la década de 1980 se extendieron los sistemas de fabricación flexible, que combinaban máquinas herramienta de control numérico, robots y computadoras. Estos sistemas permitían producir diferentes piezas con cambios rápidos y menor intervención manual.
1987
% completado
La comercialización de la estereolitografía por 3D Systems en 1987 impulsó la fabricación aditiva. El proceso automatizó la construcción de piezas tridimensionales a partir de modelos digitales y transformó el prototipado y la producción especializada.
Fuente de la imagen: Impresión 3D
1822
% completado
Charles Babbage propuso la Máquina diferencial para calcular e imprimir tablas matemáticas automáticamente. Aunque no llegó a completarse en su época, su diseño mostró cómo una máquina podía ejecutar series de operaciones numéricas con precisión.
Fuente de la imagen: Máquina diferencial
1837
% completado
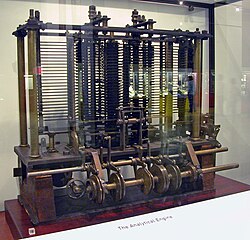
La Máquina analítica de Charles Babbage incorporó conceptos de memoria, unidad aritmética, control mediante tarjetas y salida impresa. Ada Lovelace describió algoritmos para ella, por lo que el proyecto es considerado un precursor conceptual de la computadora programable.
Fuente de la imagen: Máquina analítica
1843
% completado
En 1843 Ada Lovelace publicó notas sobre la Máquina analítica que incluían un método para calcular números de Bernoulli. Su trabajo suele reconocerse como uno de los primeros programas informáticos y amplió la idea de que las máquinas podían manipular símbolos, no solo números.
Fuente de la imagen: Ada Lovelace
1890
% completado
Herman Hollerith desarrolló una máquina electromecánica que leía tarjetas perforadas para procesar el censo de Estados Unidos de 1890. La tabulación automática redujo drásticamente el tiempo de procesamiento y originó una línea empresarial que desembocaría en IBM.
Fuente de la imagen: Herman Hollerith
1931
% completado
Vannevar Bush y su equipo construyeron el analizador diferencial, una computadora analógica capaz de resolver ecuaciones diferenciales mediante componentes electromecánicos. Fue una aplicación importante de la automatización del cálculo científico.
1936
% completado
Alan Turing formalizó en 1936 el concepto de máquina universal, capaz de ejecutar cualquier procedimiento computable a partir de instrucciones. Su modelo teórico proporcionó una base para comprender la automatización de procesos lógicos.
Fuente de la imagen: Máquina de Turing
1938
% completado
Konrad Zuse construyó la Z1, una computadora mecánica programable que utilizaba representación binaria y cinta perforada. Aunque era poco fiable, anticipó elementos esenciales de las computadoras automáticas modernas.
Fuente de la imagen: Z1
1944
% completado
El Harvard Mark I, desarrollado por IBM y la Universidad de Harvard, fue una computadora electromecánica programable de gran escala. Automatizó cálculos secuenciales y mostró la utilidad de las máquinas programables para la ciencia y la ingeniería.
Fuente de la imagen: Harvard Mark I
1946
% completado
ENIAC fue una de las primeras computadoras electrónicas de propósito general. Sus miles de válvulas de vacío permitieron automatizar cálculos a una velocidad muy superior a la de los sistemas electromecánicos, aunque su programación inicial requería modificar conexiones y conmutadores.
Fuente de la imagen: ENIAC
1947
% completado
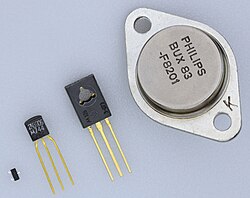
La invención del transistor por John Bardeen, Walter Brattain y William Shockley reemplazó progresivamente las válvulas de vacío. Su menor tamaño, consumo y mayor fiabilidad hicieron posible la miniaturización de los sistemas de control y cálculo automático.
Fuente de la imagen: Transistor
1954
% completado
George Devol patentó en 1954 un dispositivo programable para manipular objetos. La patente sentó las bases de Unimate, el primer robot industrial desplegado comercialmente, capaz de repetir movimientos programados en entornos peligrosos.
Fuente de la imagen: Unimate
1961
% completado
En 1961 General Motors instaló un robot Unimate en su planta de Nueva Jersey. El equipo transportaba piezas calientes y realizaba operaciones repetitivas, inaugurando el uso industrial práctico de robots programables.
1969
% completado
ARPANET conectó en 1969 varios centros de investigación mediante conmutación de paquetes. La comunicación entre computadoras creó la infraestructura que más tarde permitiría supervisar, coordinar y automatizar sistemas distribuidos.
Fuente de la imagen: ARPANET
1970 - 1972
% completado
El Stanford Cart fue un vehículo experimental desarrollado para desplazarse de forma autónoma utilizando cámaras y procesamiento informático. Sus experimentos demostraron los desafíos de la percepción, la planificación y la navegación robótica.
Fuente de la imagen: Stanford White
1971
% completado
Intel presentó el 4004, uno de los primeros microprocesadores comerciales. Al integrar la unidad central de procesamiento en un solo circuito, redujo el tamaño y el costo de los controladores utilizados en máquinas y productos.
Fuente de la imagen: Intel 4004
1978
% completado
El robot SCARA, desarrollado en Japón, introdujo una arquitectura especialmente adecuada para ensamblaje y manipulación rápida. Su precisión y velocidad favorecieron la automatización de líneas de producción de componentes electrónicos.
1981
% completado
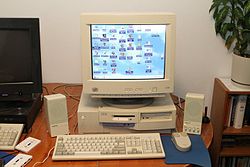
El IBM PC popularizó la computadora personal en empresas y hogares. La expansión del software de hojas de cálculo, diseño asistido y control contribuyó a automatizar tareas administrativas, técnicas y productivas.
Fuente de la imagen: IBM PC
1989
% completado
Tim Berners-Lee propuso la World Wide Web en 1989 para compartir información mediante hipertexto en redes de computadoras. Su posterior expansión facilitó la integración de sistemas, la supervisión remota y la automatización de servicios.
Fuente de la imagen: World Wide Web
1995
% completado
Windows 95 contribuyó a popularizar interfaces gráficas, redes y computación personal entre millones de usuarios. La disponibilidad masiva de estas herramientas aceleró la automatización de oficinas, empresas y procesos de gestión.
Fuente de la imagen: Windows 95
1997
% completado
El rover Sojourner exploró Marte durante la misión Mars Pathfinder y ejecutó desplazamientos y análisis con un grado de autonomía limitado. Su operación mostró cómo los robots podían tomar decisiones locales en entornos donde la comunicación tenía retrasos.
2010
% completado
Durante la década de 2010 se generalizaron los robots colaborativos, o cobots, diseñados para trabajar cerca de personas con sensores y límites de fuerza. Su adopción amplió la automatización a pequeñas empresas y tareas que requieren cooperación humana.
Fuente de la imagen: Cobot
1956
% completado
La conferencia de Dartmouth de 1956 popularizó el término inteligencia artificial y propuso estudiar cómo hacer que las máquinas utilizaran lenguaje, conceptos y resolución de problemas. El encuentro impulsó una nueva etapa de automatización basada en software.
Fuente de la imagen: Conferencia de Dartmouth
2006
% completado
La expansión comercial de la computación en la nube permitió acceder bajo demanda a almacenamiento, procesamiento y aplicaciones a través de Internet. Esta infraestructura facilitó la automatización escalable y el análisis centralizado de datos.
Fuente de la imagen: Computación en la nube
2011
% completado
El concepto de Industria 4.0 se presentó públicamente en Alemania alrededor de 2011 para describir fábricas conectadas, sistemas ciberfísicos, sensores, análisis de datos y producción inteligente. Representa la integración de automatización industrial con redes y software.
Fuente de la imagen: Cuarta Revolución Industrial
2011
% completado
La llegada de asistentes como Siri, Google Assistant y Alexa extendió el reconocimiento de voz y el procesamiento del lenguaje natural a dispositivos de consumo. Estas tecnologías automatizaron búsquedas, controles domésticos y tareas personales mediante interacción conversacional.
Fuente de la imagen: Asistente virtual
Feb 2011
% completado
El sistema Watson de IBM venció a destacados concursantes humanos en Jeopardy! en febrero de 2011. Su combinación de procesamiento del lenguaje natural, recuperación de información y aprendizaje automático mostró el avance de la automatización cognitiva.
Fuente de la imagen: Watson (inteligencia artificial)
Mar 2016
% completado
AlphaGo de DeepMind derrotó a Lee Sedol en una serie de partidas de go en marzo de 2016. El resultado evidenció la capacidad del aprendizaje profundo y del aprendizaje por refuerzo para resolver problemas complejos considerados difíciles de automatizar.
Fuente de la imagen: AlphaGo versus Lee Sedol
O explora el directorio completo de líneas de tiempo históricas, con más de 2.000 temas.
Esta línea de tiempo de Historia de la Automatización se generó con ayuda de IA, a partir de información encontrada en internet.
Trabajamos para mantener estas líneas de tiempo precisas, pero algunos errores se nos escapan. Si encuentras uno, escríbenos a [email protected] y lo corregiremos para los próximos visitantes.
Export your timeline, add your own events, edit or remove AI-generated events, and much more
No credit card required.
Cancel anytime.
Cancel anytime.
You can create an unlimited number of timelines with up to 10 events on each one, customize how they look, export them to PDF, PNG, PowerPoint, CSV, and Excel, and share them with a link. Paid plans raise the event limit and add features like spreadsheet imports and collaborators.
Yes. You can cancel your subscription from your account page at any time, and you will not be charged again. Your subscription stays active for the rest of the period you already paid for.
Yes. We will email you a reminder before the annual renewal, and we will also email you a receipt.
Yes. You can email us within 15 days of any payment, and we will issue you a full refund.
Check out our pricing docs or send us an email anytime: [email protected].