-
Use Cases
-
Resources
-
Pricing
1788
James Watt perfeccionó el regulador centrífugo para controlar automáticamente la velocidad de las máquinas de vapor. El dispositivo introdujo un principio fundamental de la mecatrónica: utilizar la medición de una variable para modificar el funcionamiento de un sistema mecánico.
Fuente de la imagen: Regulador centrífugo
1788
El regulador de Watt es considerado uno de los primeros sistemas de retroalimentación aplicados a una máquina industrial. Su funcionamiento mostró cómo un mecanismo podía corregir automáticamente su comportamiento a partir de una señal de error.
1822
Charles Babbage propuso la máquina diferencial para automatizar cálculos matemáticos mediante mecanismos de engranajes. Aunque no se completó en su época, representó un antecedente importante de las máquinas programables y del control automático.
Fuente de la imagen: Máquina diferencial
1837
Samuel Morse presentó un sistema práctico de telégrafo eléctrico y su código de señales. La combinación de dispositivos eléctricos, mecanismos de conmutación y transmisión de información anticipó la integración de subsistemas característica de la mecatrónica.
Fuente de la imagen: Telégrafo
1868
James Clerk Maxwell publicó On Governors, un estudio matemático sobre la estabilidad de los reguladores. El trabajo ayudó a establecer las bases del análisis de sistemas dinámicos y del diseño de controles automáticos.
Fuente de la imagen: Teoría del control
1888
Nikola Tesla desarrolló el motor de inducción de corriente alterna. Este motor se convirtió en un componente esencial de la automatización industrial al proporcionar accionamiento eléctrico robusto para máquinas y mecanismos.
Fuente de la imagen: Motor asíncrono
1947
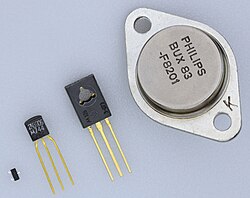
John Bardeen, Walter Brattain y William Shockley inventaron el transistor en Bell Labs. Su pequeño tamaño, bajo consumo y capacidad de conmutación permitieron desarrollar controles electrónicos compactos para máquinas y robots.
Fuente de la imagen: Transistor
1949
John T. Parsons recibió apoyo de la Fuerza Aérea de Estados Unidos para desarrollar máquinas herramienta controladas mediante datos numéricos. El proyecto dio origen al control numérico computarizado y transformó la fabricación de precisión.
Fuente de la imagen: Control numérico
1951
La UNIVAC I se convirtió en una de las primeras computadoras comerciales. La disponibilidad de computación electrónica hizo posible incorporar procesamiento de información a equipos industriales y sistemas de control.
Fuente de la imagen: UNIVAC I
1952
El Instituto Tecnológico de Massachusetts y la empresa Parsons demostraron una fresadora controlada numéricamente. La máquina integraba estructura mecánica, accionamientos, electrónica y programación, una combinación precursora de la mecatrónica.
1954
George Devol patentó un manipulador programable para tareas industriales, posteriormente comercializado como Unimate. El concepto combinaba articulaciones mecánicas, actuadores, sensores y control programable.
Fuente de la imagen: Unimate
1961
Joseph Engel y George Devol fundaron Unimation, considerada la primera empresa dedicada a robots industriales. La compañía instaló el primer Unimate en una planta de General Motors y abrió el camino a la automatización robótica.
1961
General Motors utilizó un robot Unimate en su planta de Nueva Jersey para manipular piezas calientes y realizar operaciones peligrosas. Fue una de las primeras aplicaciones productivas de la robótica industrial.
Fuente de la imagen: Robot industrial
1969
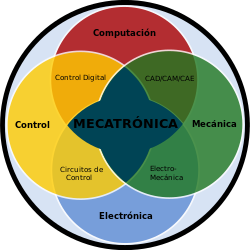
La empresa japonesa Yaskawa Electric registró el término mechatronics para describir la integración de mecanismos, electrónica y control. El concepto comenzó como una denominación industrial y posteriormente se convirtió en un campo académico y profesional.
Fuente de la imagen: Ingeniería mecatrónica
1983
Durante la década de 1980, universidades y organizaciones japonesas comenzaron a consolidar la mecatrónica como disciplina educativa y de investigación. El término pasó a abarcar sensores, actuadores, electrónica, informática y diseño mecánico integrado.
1963
El laboratorio de Stanford se convirtió en un centro decisivo para la investigación de robots móviles, percepción artificial y planificación. Sus trabajos contribuyeron a conectar la inteligencia artificial con la robótica y el control.
1966 - 1972
El robot Shakey, desarrollado en el Stanford Research Institute, fue uno de los primeros robots móviles capaces de percibir su entorno, planificar acciones y desplazarse de forma autónoma. Integró sensores, computación, actuadores y software de inteligencia artificial.
1969
Modicon desarrolló el Modicon 084, uno de los primeros controladores lógicos programables comerciales. Los PLC sustituyeron numerosos sistemas de relés y facilitaron la programación flexible de procesos industriales.
Fuente de la imagen: Controlador lógico programable
1969 - 1972
Victor Scheinman desarrolló el brazo Stanford, un manipulador eléctrico de seis grados de libertad controlado por computadora. Su arquitectura influyó ampliamente en el diseño de brazos robóticos industriales y de investigación.
1971
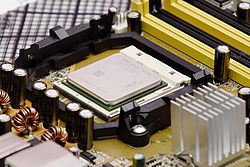
Intel lanzó el 4004, generalmente reconocido como el primer microprocesador comercial. La integración de una unidad de procesamiento en un solo chip impulsó los sistemas embebidos usados en máquinas, vehículos y robots.
Fuente de la imagen: Microprocesador
1974
Texas Instruments comercializó el TMS 1000, uno de los primeros microcontroladores. Al reunir procesador, memoria y entradas y salidas en un solo circuito, permitió crear productos mecatrónicos autónomos y de menor costo.
Fuente de la imagen: Microcontrolador
1980
Durante la década de 1980, los sistemas CAD se extendieron en la ingeniería mecánica y electrónica. El diseño digital facilitó modelar mecanismos, integrar componentes y preparar directamente los datos para procesos de fabricación automatizada.
Fuente de la imagen: Diseño asistido por computadora
1980 - 1989
Los sistemas de fabricación flexible combinaron máquinas CNC, robots, almacenes automáticos y computadoras de supervisión. Esta integración permitió fabricar distintas piezas con cambios rápidos y menor intervención humana.
1981
Los robots SCARA comenzaron a utilizarse comercialmente para ensamblaje y manipulación rápida. Su estructura proporcionaba rigidez en el plano horizontal y flexibilidad vertical, por lo que resultó especialmente útil en la fabricación electrónica.
1986
Bosch presentó el protocolo Controller Area Network para permitir la comunicación fiable entre unidades electrónicas. CAN se volvió fundamental en automóviles, maquinaria y sistemas mecatrónicos distribuidos.
Fuente de la imagen: Bus CAN
1987
La Federación Internacional de Robótica fue fundada para promover la cooperación y el intercambio de información sobre robótica industrial y de servicio. Sus estadísticas ayudaron a medir la expansión mundial de la automatización robótica.
1992
ROBODOC se convirtió en uno de los primeros sistemas robóticos utilizados en cirugía ortopédica. Su aplicación mostró cómo la mecatrónica podía combinar planificación digital, movimiento de precisión, herramientas especializadas y supervisión médica.
1990 - 1999
Los buses de campo como PROFIBUS, Modbus y DeviceNet conectaron sensores, actuadores y controladores en redes industriales. Esta evolución redujo el cableado y permitió coordinar sistemas mecatrónicos complejos.
1993
La norma IEC 61131-3 estandarizó lenguajes de programación para controladores programables, como diagrama de escalera, texto estructurado y bloques funcionales. El estándar favoreció la interoperabilidad y la formación profesional en automatización.
Fuente de la imagen: IEC 61131-3
2002
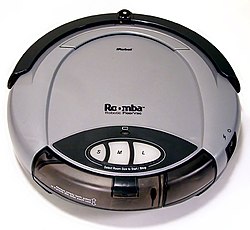
iRobot lanzó Roomba, un robot doméstico autónomo capaz de desplazarse y limpiar superficies mediante sensores y algoritmos de navegación. Su éxito acercó la mecatrónica y la robótica de servicio al mercado masivo.
Fuente de la imagen: Roomba
2005
El proyecto Arduino comenzó en Ivrea, Italia, con una plataforma de hardware y software de bajo costo para prototipos interactivos. Su facilidad de uso aceleró la enseñanza y el desarrollo de dispositivos mecatrónicos.
Fuente de la imagen: Arduino
2007
Willow Garage impulsó el desarrollo de ROS, un conjunto de herramientas y bibliotecas de código abierto para robots. ROS facilitó integrar percepción, navegación, control y comunicación en plataformas robóticas de investigación.
2009
La expansión de impresoras 3D de bajo costo permitió fabricar prototipos, carcasas, mecanismos y piezas funcionales rápidamente. La fabricación aditiva se integró con la electrónica y el diseño digital como herramienta habitual de la mecatrónica.
Fuente de la imagen: Impresión 3D
2010
Durante la década de 2010, los sistemas ciberfísicos conectaron modelos computacionales con máquinas, sensores y procesos físicos en tiempo real. Este enfoque se convirtió en una base conceptual de la mecatrónica avanzada y la Industria 4.0.
2010 - 2019
Los robots colaborativos incorporaron sensores de fuerza, limitación de velocidad y funciones de seguridad para trabajar cerca de personas. Su desarrollo amplió la automatización hacia tareas flexibles de ensamblaje, inspección y asistencia.
Fuente de la imagen: Cobot
2011
En la Feria de Hannover de 2011 se difundió el concepto alemán de Industria 4.0. La propuesta planteó fábricas conectadas mediante sensores, sistemas ciberfísicos, análisis de datos y comunicación entre máquinas.
Fuente de la imagen: Cuarta Revolución Industrial
2015
La conectividad industrial permitió recopilar datos de sensores y equipos, supervisar procesos remotamente y aplicar mantenimiento predictivo. La integración de redes, computación en la nube y análisis de datos amplió las capacidades de los sistemas mecatrónicos.
Fuente de la imagen: Internet de las cosas
2017
Los gemelos digitales comenzaron a utilizarse ampliamente para representar máquinas y procesos mediante modelos actualizados con datos reales. Permiten simular, optimizar y anticipar fallos antes de intervenir físicamente en un sistema.
Fuente de la imagen: Gemelo digital
O explora el directorio completo de líneas de tiempo históricas, con más de 2.500 temas.
Esta línea de tiempo de Historia de la Mecatrónica se generó con ayuda de IA, a partir de información encontrada en internet.
Trabajamos para mantener estas líneas de tiempo precisas, pero algunos errores se nos escapan. Si encuentras uno, escríbenos a [email protected] y lo corregiremos para los próximos visitantes.
Export your timeline, add your own events, edit or remove AI-generated events, and much more
No credit card required.
Cancel anytime.
Cancel anytime.
You can create an unlimited number of timelines with up to 10 events on each one, customize how they look, export them to PDF, PNG, PowerPoint, CSV, and Excel, and share them with a link. Paid plans raise the event limit and add features like spreadsheet imports and collaborators.
Yes. You can cancel your subscription from your account page at any time, and you will not be charged again. Your subscription stays active for the rest of the period you already paid for.
Yes. We will email you a reminder before the annual renewal, and we will also email you a receipt.
Yes. You can email us within 15 days of any payment, and we will issue you a full refund.
Check out our pricing docs or send us an email anytime: [email protected].