-
Use Cases
-
Resources
-
Pricing
1200
Las tradiciones tecnológicas medievales registraron diversos dispositivos mecánicos y figuras animadas en contextos religiosos y cortesanos. Estos autómatas combinaban movimiento, música y efectos visuales para imitar comportamientos humanos o animales.
1206
Al-Jazarí describió en 1206 numerosos autómatas hidráulicos, entre ellos músicos mecánicos programables mediante clavijas y un sirviente que ofrecía bebidas. Sus diseños son antecedentes importantes de la programación mecánica y la automatización.
1495
Leonardo da Vinci diseñó hacia 1495 un caballero mecánico capaz de sentarse, mover los brazos y accionar la cabeza y la mandíbula. Reconstrucciones modernas basadas en sus dibujos han confirmado la viabilidad del mecanismo.
1739
Jacques de Vaucanson presentó en 1739 un pato mecánico que movía las alas, comía y simulaba la digestión. Aunque parte de sus capacidades eran ilusorias, el artefacto se convirtió en uno de los autómatas más famosos del siglo XVIII.
1770
El Turco, presentado por Wolfgang von Kempelen en 1770, parecía jugar al ajedrez de forma autónoma. Más tarde se descubrió que ocultaba a un jugador humano; aun así, su fama impulsó el debate sobre máquinas inteligentes y automatización.
Fuente de la imagen: El Turco
1804
Joseph Marie Jacquard introdujo en 1804 un telar controlado por tarjetas perforadas. Su sistema permitió automatizar patrones textiles y se convirtió en un antecedente directo de la programación, el control numérico y la computación.
Fuente de la imagen: Telar de Jacquard
1920
La obra teatral R. U. R., de Karel Čapek, estrenada en 1920, popularizó la palabra robot, derivada del término checo robota, relacionado con el trabajo forzado. La obra también planteó conflictos sociales y éticos sobre seres artificiales.
1942
Isaac Asimov utilizó ampliamente la palabra robotics en sus relatos de 1942 y formuló las Tres Leyes de la Robótica. Sus historias influyeron profundamente en la cultura popular y en la reflexión ética sobre máquinas autónomas.
Fuente de la imagen: Tres leyes de la robótica
62
En el siglo I, Herón de Alejandría describió máquinas automáticas accionadas por agua, aire, vapor y pesos. Sus obras incluían puertas automáticas, teatros mecánicos y dispositivos programables mediante mecanismos, anticipando principios de la robótica.
Fuente de la imagen: Herón de Alejandría
1948
William Grey Walter construyó en 1948 unas máquinas móviles llamadas tortugas, equipadas con sensores y circuitos sencillos. Sus comportamientos de búsqueda de luz y recarga demostraron que reglas simples podían producir conductas aparentemente autónomas.
1948
Norbert Wiener publicó Cybernetics en 1948 y estableció un marco para estudiar control, comunicación y retroalimentación en animales y máquinas. Sus ideas proporcionaron fundamentos teóricos para la robótica, la automatización y los sistemas autónomos.
Fuente de la imagen: Cibernética
1951
Raymond Goertz desarrolló en 1951 manipuladores eléctricos para trabajar con materiales radiactivos. Estos sistemas teleoperados permitieron controlar un brazo mecánico desde una distancia segura y anticiparon los manipuladores industriales y espaciales.
1954
George Devol patentó en 1954 un dispositivo de transferencia programable, considerado el primer robot industrial moderno. Su diseño almacenaba instrucciones y podía repetir movimientos con precisión, sentando las bases de la automatización flexible.
Fuente de la imagen: Unimate
1956
George Devol y Joseph Engelberger fundaron Unimation en 1956 para comercializar robots industriales. La empresa convirtió la investigación sobre manipuladores programables en una tecnología productiva y contribuyó a crear la industria robótica.
1961
En 1961, General Motors instaló un robot Unimate en su planta de Nueva Jersey. El brazo descargaba piezas calientes de una máquina de fundición, demostrando que los robots podían asumir tareas peligrosas y repetitivas en una fábrica.
1969
Victor Scheinman desarrolló en 1969 el brazo Stanford, un manipulador eléctrico ligero con seis grados de libertad. Su arquitectura influyó en numerosos brazos industriales y en el desarrollo académico de la robótica.
1973
La Universidad de Waseda presentó WABOT-1 en 1973, considerado el primer androide de tamaño humano capaz de caminar, manipular objetos y comunicarse de forma limitada. Integró tecnologías de locomoción, visión y control.
Fuente de la imagen: Johnny 5
1978
Victor Scheinman diseñó el PUMA para Unimation en 1978. Su precisión, articulación y control computarizado lo convirtieron en una plataforma fundamental para ensamblaje, soldadura, investigación y educación robótica.
Fuente de la imagen: PUMA (robot)
1961 - 1970
El Stanford Cart fue un vehículo experimental desarrollado en Stanford para investigar la navegación autónoma. Incorporó visión artificial y planificación de trayectorias, y sus pruebas contribuyeron a la evolución de los robots móviles.
1966 - 1972
El robot Shakey, desarrollado en el Stanford Research Institute desde 1966, combinó sensores, planificación y razonamiento mediante inteligencia artificial. Fue uno de los primeros robots capaces de interpretar su entorno y ejecutar planes de alto nivel.
1997
El rover Sojourner llegó a Marte en 1997 a bordo de la misión Mars Pathfinder. Fue el primer vehículo robótico marciano operado con éxito desde la Tierra y exploró el terreno mediante navegación semiautónoma.
Fuente de la imagen: Mars Pathfinder
2004
Spirit aterrizó en Marte en enero de 2004 junto con Opportunity. El rover investigó rocas y suelos durante años, transmitiendo datos científicos y demostrando la resistencia de los sistemas robóticos planetarios.
Fuente de la imagen: Spirit
6 de agosto de 2012
El rover Curiosity aterrizó en el cráter Gale mediante la compleja maniobra Sky Crane. Su laboratorio móvil analizó la geología marciana y aportó pruebas de que Marte tuvo condiciones habitables en el pasado.
Fuente de la imagen: Curiosity
12 de noviembre de 2014
El módulo Philae realizó en 2014 el primer aterrizaje controlado sobre un cometa, 67P/Churyumov-Gerasimenko, como parte de la misión Rosetta. Ejecutó experimentos científicos a pesar de quedar en una posición desfavorable.
18 de febrero de 2021
Perseverance aterrizó en el cráter Jezero en febrero de 2021 para buscar señales de vida antigua y recoger muestras. La misión incluyó a Ingenuity, el primer helicóptero en realizar vuelos controlados en otro planeta.
Fuente de la imagen: Perseverance
1999
Sony lanzó AIBO en 1999 como una mascota robótica de consumo. El perro mecánico incorporaba sensores, aprendizaje de conductas y expresividad, y acercó la robótica social y de entretenimiento al mercado doméstico.
Fuente de la imagen: Aibo
2000
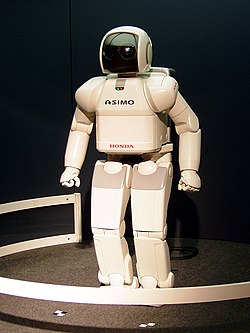
Honda presentó ASIMO en 2000 tras años de investigación sobre locomoción bípeda. El androide podía caminar, subir escaleras, reconocer personas y manipular objetos, convirtiéndose en un símbolo de la robótica humanoide.
Fuente de la imagen: ASIMO
2000
El sistema quirúrgico da Vinci recibió autorización para uso clínico general en 2000. Permite que un cirujano controle instrumentos miniaturizados desde una consola, con visión tridimensional y movimientos precisos.
Fuente de la imagen: Sistema quirúrgico Da Vinci
2002
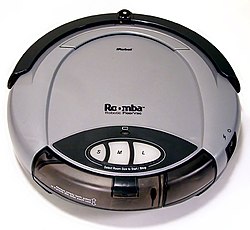
iRobot lanzó Roomba en 2002 y popularizó los robots aspiradores autónomos. El dispositivo combinaba sensores, navegación reactiva y rutinas de limpieza para realizar una tarea cotidiana sin supervisión constante.
Fuente de la imagen: Roomba
2013
Boston Dynamics presentó Atlas en 2013 dentro de un programa de investigación de la DARPA. El humanoide fue diseñado para desplazarse por terrenos difíciles y utilizar herramientas en entornos peligrosos.
Fuente de la imagen: Atlas (robot)
25 de octubre de 2017
Arabia Saudita concedió ciudadanía simbólica a Sophia en 2017, un robot humanoide desarrollado por Hanson Robotics. El hecho provocó debates internacionales sobre representación, derechos, responsabilidad y la diferencia entre apariencia inteligente e inteligencia real.
Fuente de la imagen: Sophia (robot)
O explora el directorio completo de líneas de tiempo históricas, con más de 2.500 temas.
Esta línea de tiempo de Historia de la Robótica se generó con ayuda de IA, a partir de información encontrada en internet.
Trabajamos para mantener estas líneas de tiempo precisas, pero algunos errores se nos escapan. Si encuentras uno, escríbenos a [email protected] y lo corregiremos para los próximos visitantes.
Export your timeline, add your own events, edit or remove AI-generated events, and much more
No credit card required.
Cancel anytime.
Cancel anytime.
You can create an unlimited number of timelines with up to 10 events on each one, customize how they look, export them to PDF, PNG, PowerPoint, CSV, and Excel, and share them with a link. Paid plans raise the event limit and add features like spreadsheet imports and collaborators.
Yes. You can cancel your subscription from your account page at any time, and you will not be charged again. Your subscription stays active for the rest of the period you already paid for.
Yes. We will email you a reminder before the annual renewal, and we will also email you a receipt.
Yes. You can email us within 15 days of any payment, and we will issue you a full refund.
Check out our pricing docs or send us an email anytime: [email protected].